Für OEMs, Tier-1-Zulieferer, Systemintegratoren und Betreiber wird Retrofit deshalb zunehmend zu einer Architekturaufgabe. Es reicht nicht mehr aus, zusätzliche Sensoren, Kommunikationssysteme oder elektronische Komponenten in eine bestehende Plattform zu integrieren. Sobald neue Formen der Fahrzeugführung hinzukommen, müssen auch Lenkung, Bremse und Antrieb elektronisch, sicherheitsgerichtet und zuverlässig ansprechbar sein.
Genau hier erweitert Drive-by-Wire die Möglichkeiten der Modernisierung. Die Technologie schafft die elektronische Verbindung zwischen digitalen Fahrfunktionen und den realen Bewegungsfunktionen des Fahrzeugs. So können auch bestehende Plattformen für neue Fähigkeiten geöffnet werden, ohne dass dafür zwingend eine vollständig neue Fahrzeuggeneration entwickelt werden muss. Damit wird Drive-by-Wire vom einzelnen Retrofit-Projekt zur technologischen Grundlage für die schrittweise Digitalisierung heterogener Defence-Flotten.
Bestandsplattformen stellen andere Anforderungen als Neuentwicklungen
Bei einem neu entwickelten Fahrzeug können Bordnetz, Kommunikationssysteme, Steuergeräte, Sensorik und Aktuatorik von Beginn an gemeinsam ausgelegt werden. Die digitale Steuerbarkeit ist Teil der Fahrzeugarchitektur. Bei einer Bestandsplattform ist die Ausgangslage grundlegend anders.
Die Integration trifft auf vorhandene elektrische Systeme, bestehende Bussysteme sowie mechanische oder hydraulische Betätigungen für Lenkung, Bremse und Antrieb. Abhängig vom Fahrzeug müssen deshalb Aktuatoren, Sensoren, elektronische Signalpfade und Kommunikationsschnittstellen in eine bereits existierende Architektur eingebunden werden.
Für Entwickler und Integratoren entsteht daraus eine komplexe Systemaufgabe: Die neue elektronische Steuerung muss mit der vorhandenen Fahrzeugtechnik zusammenarbeiten und gleichzeitig ein definiertes Verhalten auch bei Fehlern ermöglichen. Retrofit ist deshalb weit mehr als die nachträgliche Installation einzelner Komponenten. Es ist die Integration einer sicherheitsgerichteten Steuerungsarchitektur unter den realen Randbedingungen der jeweiligen Plattform.
Skalierbare Architektur statt Einzellösung
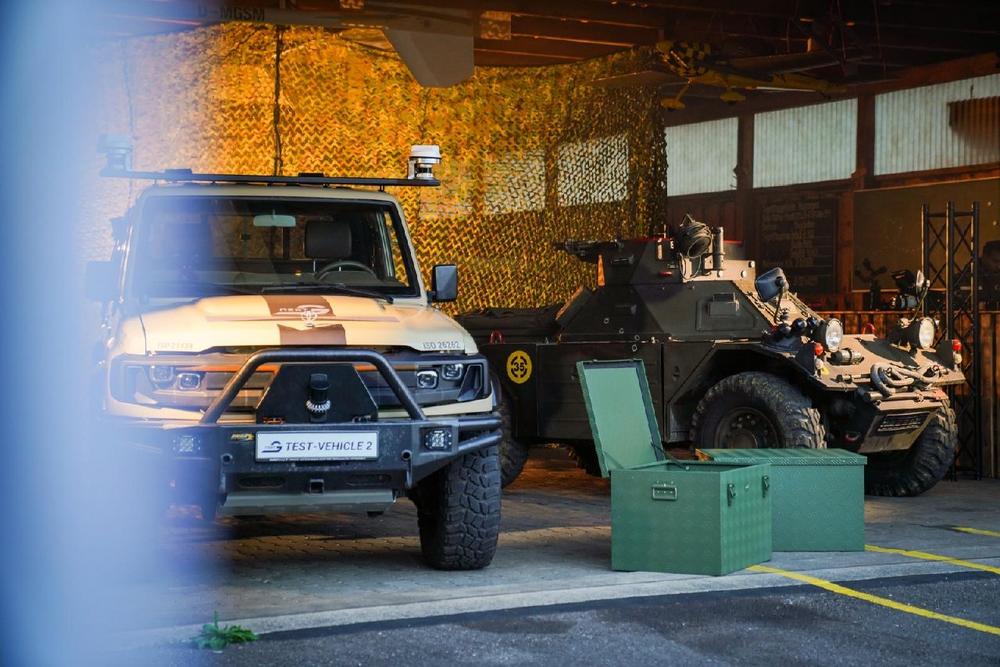
Gerade Defence-Flotten sind technisch heterogen. Rad- und Kettenfahrzeuge, unterschiedliche Gewichtsklassen, verschiedene Plattformgenerationen sowie Diesel-, Hybrid- und Elektroantriebe müssen parallel betrieben und weiterentwickelt werden. Eine wirtschaftlich skalierbare Modernisierung kann deshalb kaum darauf basieren, für jeden Fahrzeugtyp eine vollständig neue Drive-by-Wire-Lösung zu entwickeln.
Der technische Ansatz von Arnold NextG besteht darin, einen wiederverwendbaren sicherheitsgerichteten Steuerungskern von der plattformspezifischen Integration zu trennen. NX NextMotion ist als offene, herstellerunabhängige Drive-by-Wire-Plattform ausgelegt. Die Architektur kann in unterschiedliche Rad- und Kettenfahrzeuge sowie verschiedene Antriebskonzepte integriert werden. Über elektronische Schnittstellen werden Lenkung, Bremse und Antrieb in eine digitale Steuerungsarchitektur eingebunden.
Damit entsteht die Grundlage für unterschiedliche Formen der Fahrzeugführung – vom Fahrer über Teleoperation und autonome Funktionen bis hin zu gekoppelten Anwendungen wie Platooning. Entscheidend ist dabei die Abgrenzung: Wiederverwendbarkeit bedeutet nicht Plug-and-play. Jede Zielplattform benötigt eine eigene technische Anbindung, Parametrierung und Bewertung. Fahrzeugkommunikation, Aktuatorik, Bordnetz und mechanische Voraussetzungen unterscheiden sich von Plattform zu Plattform. Die Integration kann beispielsweise bestehende Kommunikationsstrukturen wie CAN nutzen, muss aber immer auf das konkrete Fahrzeug abgestimmt werden.
Safety muss über den gesamten Steuerungspfad betrachtet werden
Mit der elektronischen Kontrolle von Lenkung, Bremse und Antrieb werden Funktionen digitalisiert, die unmittelbar für die Beherrschbarkeit des Fahrzeugs relevant sind. Entsprechend reicht es nicht aus, lediglich ein Steuergerät redundant auszulegen. Signalübertragung, Aktuatorik, Sensorik, Kommunikation und Energieversorgung müssen als zusammenhängendes System betrachtet werden.
Ziel ist, dass ein einzelner Fehler nicht zu einem unkontrollierten Verlust der Fahrzeugführung führt. NX NextMotion bringt dafür eine Architekturgrundlage in die Integration ein, die unter Berücksichtigung einschlägiger Anforderungen an funktionale Sicherheit und Cybersecurity entwickelt wurde. Für OEMs und Integratoren liegt darin ein wesentlicher Unterschied zu einer projektspezifischen Einzellösung: Grundlegende Mechanismen für sichere elektronische Fahrzeugsteuerung müssen nicht für jede neue Plattform vollständig neu entwickelt werden.
Die konkrete Gesamtfahrzeugbewertung bleibt dennoch immer abhängig von Zielplattform, Integrationsumfang und vorgesehenem Einsatz. Nachrüstbarkeit ist damit eine Eigenschaft der Architektur – keine pauschal übertragbare Fahrzeugzulassung.
Von der digitalen Anbindung zur neuen Fahrzeugfähigkeit
Der eigentliche Mehrwert einer solchen Retrofit-Architektur liegt deshalb nicht allein in der Digitalisierung eines einzelnen Fahrzeugs. Wird derselbe sicherheitsgerichtete Steuerungsansatz über mehrere Plattformen hinweg eingesetzt, entsteht eine technische Grundlage für die schrittweise Modernisierung heterogener Flotten. Das verändert auch die Perspektive auf zukünftige Fähigkeiten.
Teleoperation, autonome Fahrfunktionen oder Platooning müssen dann nicht zwangsläufig an eine neue Fahrzeuggeneration gekoppelt sein. Sie können dort integriert werden, wo die erforderlichen technischen Voraussetzungen geschaffen werden – auch auf bereits vorhandenen Plattformen. Für Betreiber bedeutet das, bestehende Fahrzeuge über ihre verbleibende Nutzungsdauer funktional weiterentwickeln zu können. Für OEMs und Tier-1-Zulieferer entsteht eine Architekturgrundlage, auf der sich neue digitale Funktionen aufbauen lassen. Systemintegratoren können die Anpassung stärker auf die konkrete Fahrzeuganbindung konzentrieren, statt bei jeder Plattform die grundlegende Steuerungsarchitektur neu zu entwickeln.
Retrofit wird damit zur strategischen Architekturentscheidung
Der weltweite Markt für Upgrades und Retrofit gepanzerter Fahrzeuge lag 2025 bei rund 6,46 Milliarden US-Dollar. Für 2026 wurde ein Wachstum von etwa 4,5 Prozent erwartet. Hinter dieser Entwicklung steht eine langfristige Aufgabe: Bestehende Flotten sollen länger genutzt werden und gleichzeitig neue digitale Fähigkeiten erhalten. Für die technische Umsetzung wird deshalb nicht allein entscheidend sein, welche neue Funktion auf einem Fahrzeug demonstriert werden kann. Entscheidend ist, ob die zugrunde liegende Architektur skalierbar ist.
Eine nachrüstbare Drive-by-Wire-Plattform schafft dafür die Verbindung zwischen bestehender Fahrzeugtechnik und neuen Formen digitaler Fahrzeugführung. Damit wird aus einem einzelnen Retrofit-Projekt perspektivisch eine Grundlage für die Modernisierung ganzer Fahrzeugfamilien und Flotten.
NX NextMotion schafft die Voraussetzung, bestehende Plattformen digital steuerbar zu machen – mit einem wiederverwendbaren sicherheitsgerichteten Steuerungskern und einer plattformspezifischen Integration.
WE CONTROL WHAT MOVES
Quelle zur Markteinordnung:
Armored Vehicle Upgrade and Retrofit Market Report 2026, Research and Markets.
Arnold NextG realisiert die Safety-by-Wire®-Technologie von morgen: das mehrfach redundante Zentralsteuergerät NX NextMotion ermöglicht eine ausfallsichere und individuelle Implementierung, fahrzeugplattform-unabhängig und weltweit einzigartig. Mit dem System können autonome Fahrzeugkonzepte sicher und nach den neuesten Hard- und Software- sowie Sicherheitsstandards umgesetzt werden, ebenso wie Remote-, Teleoperation- oder Platooning- Lösungen Als unabhängiger Vorausentwickler, Inkubator und Systemlieferant übernimmt Arnold NextG die Planung und Umsetzung – von der Vision bis zur Straßenzulassung. Mit der Straßenzulassung von NX NextMotion setzen wir den globalen Drive-by-Wire-Standard. www.arnoldnextg.de
Arnold NextG GmbH
Breite 3
72539 Pfronstetten-Aichelau
Telefon: +49 171 5340377
http://www.arnoldnextg.de
Pressesprecherin
E-Mail: anke.leuschke@arnoldnextg.de
