Defence Retrofit mit Drive-by-Wire: Wie Bestandsplattformen für digitale Fahrzeugsteuerung modernisiert werden

Militärische Fahrzeuge sind für lange Nutzungszyklen ausgelegt. Viele Plattformen bleiben über Jahrzehnte im Einsatz und werden während dieser Zeit mehrfach modernisiert. Gleichzeitig verändern sich ihre Aufgaben und damit die Anforderungen an die Fahrzeugarchitektur: Teleoperation, autonome Fahrfunktionen und vernetzte Betriebsformen setzen Weiterlesen
Functional Safety für Drive-by-Wire: Wie ein durchgängiger Safety Case Sicherheit von der Anforderung bis zum Betrieb nachweist

Ein sicherheitskritisches Drive-by-Wire-System kann technisch überzeugend ausgelegt sein. Für OEMs, Tier-1-Zulieferer und Systemintegratoren reicht das allein jedoch nicht aus. Funktionale Sicherheit muss nachvollziehbar nachgewiesen werden – gegenüber Gutachtern und Genehmigungsstellen ebenso wie innerhalb der eigenen Entwicklungsorganisation: Warum wurde ein Sicherheitsziel Weiterlesen

Fully Fail-Operational Drive-by-Wire: Wenn der sichere Zustand Weiterfahren heißt

Bei klassischen Fahrzeugsystemen kann eine Sicherheitsstrategie darin bestehen, eine fehlerhafte Funktion abzuschalten und die Kontrolle an den Fahrer zurückzugeben. Doch was passiert, wenn kein Fahrer mehr als Rückfallebene zur Verfügung steht? Für autonome und teleoperierte Fahrzeuge verändert sich damit eine Weiterlesen

Functional Safety für Drive-by-Wire: Wenn die strengste Anforderung den Maßstab setzt

Ein autonomes Shuttle im Stadtverkehr, ein Traktor auf dem Feld oder ein Radlader auf der Baustelle bewegen sich in unterschiedlichen Risikowelten. Entsprechend gelten unterschiedliche Normen für die funktionale Sicherheit. Was aber passiert, wenn eine Drive-by-Wire-Plattform in mehreren dieser Welten eingesetzt Weiterlesen

Funktionale Sicherheit für Drive-by-Wire: Warum eine Norm allein nicht reicht

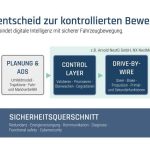
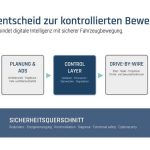
Autonome und ferngesteuerte Fahrzeuge stellen neue Anforderungen an die Fahrzeugarchitektur. Wo Lenkung, Bremse und Antrieb elektronisch angesteuert werden, muss die Kontrolle über die Fahrzeugbewegung jederzeit sichergestellt sein – auch im Fehlerfall. Damit wird Drive-by-Wire zur sicherheitskritischen Control Layer zwischen Fahrbefehl Weiterlesen

Drive-by-Wire und Control Layer: Warum kontrollierte Fahrzeugbewegung zur Schlüsseltechnologie autonomer Fahrzeuge wird

autonomer Fahrzeuge wird Mit den neuen UN-Regelwerken R185 und GTR No. 26 entsteht ein internationaler Rahmen für Automated Driving Systems. Parallel arbeitet die UNECE-ADS-Arbeitsgruppe an Guidance and Interpretation Documents (GID), die die praktische Anwendung der Regelwerke unterstützen sollen. Unabhängig von Weiterlesen

Neue globale ADS-Regelwerke: Warum die Control Layer zur Schlüsseltechnologie softwaredefinierter Fahrzeuge wird

Mit der Verabschiedung der UN-Regelung Nr. 185 und der UN Global Technical Regulation Nr. 26 für Automated Driving Systems hat UNECE WP.29 im Juni 2026 einen neuen internationalen Referenzpunkt geschaffen. Er richtet sich an hoch- und vollautomatisierte Fahrfunktionen innerhalb einer Weiterlesen

Neue globale ADS-Regelwerke: Arnold NextG rückt die Control Layer in den Mittelpunkt zukünftiger Fahrzeug-Architekturen

. Kernaussagen: Die neuen ADS-Regelwerke sind technologie-neutral, betrachten Sicherheit jedoch über Entwicklung, Genehmigung und Betrieb hinweg. Damit wird die sichere Umsetzung digitaler Fahrentscheidungen zu einem eigenständigen Architektur- und Nachweisthema. Arnold NextG beschreibt Safety-by-Wire® und NX NextMotion als plattformunabhängige Control Layer Weiterlesen

Vom Pilotprojekt zum Regelbetrieb: Warum Regulierung Teil der Systemarchitektur autonomer Mobilität ist

Nach Maßstab, Systemarchitektur, Verantwortung, Vertrauen und Regelbetrieb schließt sich mit der Regulierung der Kreis dieser Blogserie. Autonome Mobilität scheitert heute kaum mehr an fehlenden Gesetzen. Die eigentliche Herausforderung besteht darin, regulatorische Anforderungen nicht als nachgelagerte Genehmigung, sondern als festen Bestandteil Weiterlesen

Der neue Nahverkehr braucht eine neue Systemarchitektur

Autonome Mobilität wird häufig auf die Automatisierung einzelner Fahrzeuge reduziert. Ihr größtes Potenzial liegt jedoch darin, den öffentlichen Nahverkehr durch neue Betriebsmodelle gezielt zu ergänzen. Tatsächlich liegt ihr größtes Potenzial jedoch an einer anderen Stelle: Sie eröffnet die Möglichkeit, öffentliche Weiterlesen